宇树 H2-X 举车演示:用 AI 做机器人动作短片
宇树 H2-X 的“举车救人”是发布片中的人形道具模拟救援,官方视频约61秒。了解演示与自主救援的区别,再用原创关键帧和两段提示词设计机器人动作短片。
宇树 H2-X 是宇树在 2026 年 10 月 21 日公开展示的人形机器人,发布片以“功夫传奇守护”为主题,全长约 61 秒。其中被称作“举车救人”的画面,是使用人形道具拍摄的模拟救援,并非真实事故的现场记录。
官方发布片约61秒,含道具模拟救援画面。
先看发布片展示了什么,再用原创取箱场景,介绍怎样用 AI 设计机器人动作短片。
约61秒的发布片,展示了哪些动作
片中能看到白黑机器人在废车场腾空踢腿、做出功夫动作,火花和堆叠的报废车辆强化了动作片的视觉气氛。
举车段则换成了一条清楚的动作链:汽车前轮附近有人形道具,机器人屈膝托住车前端,工作人员将道具向外拉出。画面明确注明使用道具。被抬起的是汽车前端,不能把这一镜头描述成机器人将整辆车举过头顶。
片尾还有机器人坐在床上的镜头,为功夫与救援情节添了一点日常反差。
模拟救援不等于已经证明自主救援
这些画面不足以判断机器人如何识别情景、由谁控制,以及在真实意外中是否同样可靠,不能据此断言它会自主救援。
对短片创作者来说,可以借鉴的是接触、发力、留出空间和移出物件之间的因果。接下来换成原创机器人和装备箱,把这条动作链写成能逐段调整的画面需求。
先做一张能看清接触与通道的关键帧
下面的原创场景把目标换成取出装备箱:明亮工业停车场里,青绿色机器人托起银灰小车前端,穿橙夹克的工作人员从侧面拉出橙色箱子。
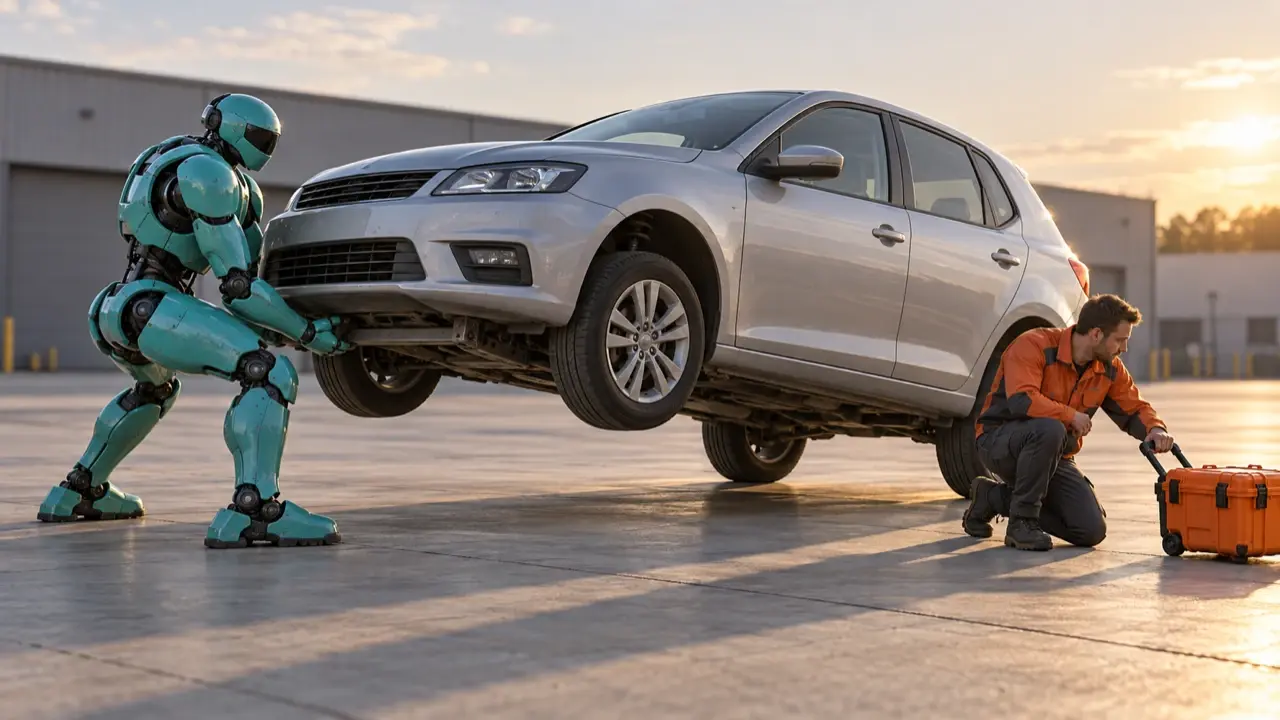
关键帧应同时看清手部接触点、足底、车轮与箱子的出口。不要让机器人挡住箱子,也不要只给汽车已经悬空的特写。可以这样写图像需求:
16:9写实科幻电影关键帧。明亮的工业停车场,同一台青绿色人形机器人站在银灰紧凑汽车前端,双足分开踩稳地面,屈膝,双手贴住车前部下方的固定承重点。汽车只抬起前轴,前轮离地约25厘米,两后轮接地,车身围绕后轴轻微倾斜。画面右侧一名穿橙夹克的成年工作人员,将侧面通道里的橙色装备箱向右侧前景拉出,箱子只有一角被车前下沿挡住,主体在车外,通道清楚,不与轮胎或机器人穿插。侧前方广角,完整容纳机器人、车与工作人员;四轮结构正确,接触阴影自然,车身不弯折。无品牌、文字、伤者或火花。
这张图用来确定动作中途的姿态。准备第一段时,先以它为参考编辑起始帧:汽车四轮落地,机器人双手尚未接触,工作人员在右侧等待,箱体主体在侧面通道,仅一角被车前下沿挡住,不把大箱体硬塞入车底;角色外观、场地、光线与机位保持一致。从这张起始帧开始拍接触与抬升,第二段再接第一段的尾帧。
分成两段,让“举起”和“取出”各自完成
一次塞入翻跟头、托举、救援和回落,容易出现动作跳步。先用两段各约六秒的镜头,把这一件事做完整。
第一段:接触后再抬升。
0–6秒,固定侧前方广角,明亮工业停车场。青绿色机器人面向银灰紧凑汽车前端,橙夹克工作人员在画面右侧等待,橙色装备箱主体位于侧面通道,仅一角被车前下沿挡住。0–2秒机器人双足站稳、屈膝,双手贴住固定承重点;2–6秒伸展腿部,缓慢托起车前端,前轮逐渐离地约25厘米,两后轮始终接地。手掌不滑动,脚底不漂移,车身和轮胎不变形;结尾保持托举姿态,不移动箱子。
第二段:稳住,再取箱与回落。
6–12秒,承接上一段尾帧,保持角色、车身、承重点、后轮支点、光线与机位一致。6–8秒机器人保持前端抬起,工作人员从画面右侧拉出橙色装备箱,箱子沿清楚的侧向通道移向右侧前景;8–10秒箱子完全离开车底,工作人员退开;10–12秒机器人缓慢屈膝,汽车前轮接触地面后双手再离开。禁止箱子穿过轮胎、车身突然悬浮、工作人员瞬移或中途切换车型。
检查时先看三处:双手是否一直贴着承重点,后轮是否保持原位,箱子是否完整经过同一条通道。任何一处出错,就单独修改对应动作,不必推翻整段风格。
把角色参考、关键帧和分段需求一起带到 PagePop,先创作一个短镜头,再围绕接触、速度和取箱路径继续调整,比笼统要求“更像大片”更容易说清楚。