Unitree H2-Xの車持ち上げデモ:AIでロボットのアクション短編を作る
Unitree H2-Xの「車を持ち上げて救助する」場面は、人型のダミーを使った模擬救助です。公式映像は約61秒。デモと自律的な救助の違いを整理し、オリジナルのキーフレームと2つのプロンプトでロボットのアクション短編を設計します。
Unitree H2-Xは、Unitreeが2026年10月21日に公開したヒューマノイドロボットです。「Kung Fu Legend Guardian」をテーマにした発表映像は約61秒。「車を持ち上げて人を救う」と話題になった場面は、人型のダミーを使った模擬救助で、実際の事故現場を記録したものではありません。
公式発表映像は約61秒で、人型のダミーを使った模擬救助の場面が含まれます。
まず映像で何が示されたのかを整理し、その後、ケースを取り出すオリジナルの場面を使って、AIでロボットのアクション短編を設計する方法を紹介します。
約61秒の発表映像には、どんな動きがあるのか
映像では、白と黒のロボットが廃車置き場で跳び蹴りやカンフーの動きを披露します。火花と積み重なった廃車が、アクション映画らしい雰囲気を強めています。
車を持ち上げる場面には、はっきりした動作の順序があります。前輪の近くに人型のダミーがあり、ロボットが膝を曲げて車の前部を支え、スタッフがダミーを引き出します。画面には小道具を使っていることも明示されています。持ち上げているのは車の前部で、車全体を頭上に掲げた映像と説明することはできません。
終盤にはロボットがベッドに座る場面もあり、カンフーや救助の場面と日常的な情景の対比を作っています。
模擬救助の映像だけでは、自律的な救助は証明できない
これらの映像だけでは、ロボットが状況をどう認識し、誰が操作し、実際の事故でも同じように動けるのかは判断できません。自律的に救助できると断定する根拠にはなりません。
短編制作で参考になるのは、接触、力をかける動き、空間の確保、物の取り出しという因果関係です。ここからはオリジナルのロボットと機材ケースに置き換え、部分ごとに調整できる映像の指示にしていきます。
接触点と取り出す経路が見えるキーフレームを作る
下のオリジナル場面では、機材ケースを取り出すことを目的にしています。明るい工業施設の駐車場で、青緑色のロボットが銀灰色の小型車の前部を支え、オレンジ色のジャケットを着たスタッフが、同じくオレンジ色のケースを横から引き出します。
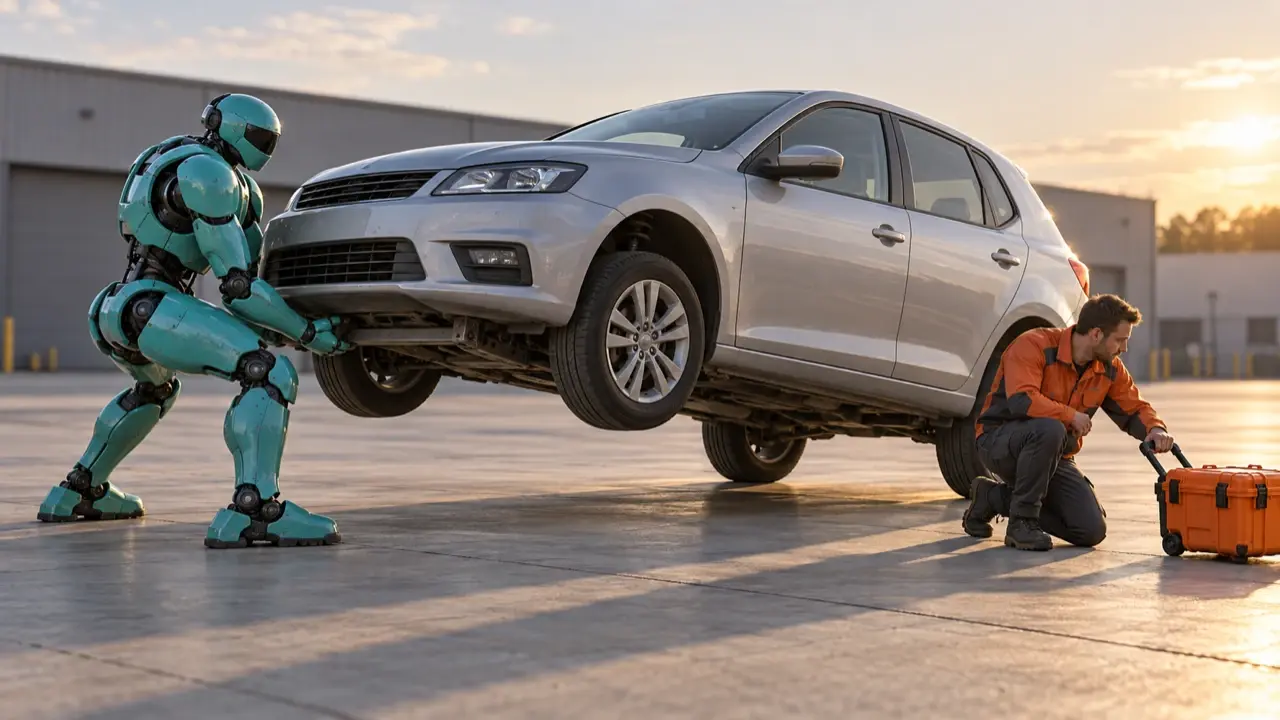
キーフレームでは、手の接触点、足裏、車輪、ケースの出口を同時に確認できるようにします。ロボットで経路を塞がず、すでに車が浮いている状態のアップだけにもせず、全体の位置関係を見せてください。画像の要望は次のように書けます。
16:9の写実的なSF映画のキーフレーム。明るい工業施設の駐車場。同じ青緑色のヒューマノイドロボットが銀灰色の小型車の前に立ち、両足を開いて地面を踏みしめ、膝を曲げ、両手を車の前部下側にある固定の支持点に密着させる。持ち上げるのは前車軸側だけで、前輪は地面から約25cm離れ、2つの後輪は接地したまま。車体は後車軸を支点にわずかに傾く。画面右側では、オレンジ色のジャケットを着た成人スタッフが、側方の通路にあるオレンジ色の機材ケースを右手前へ引き出す。ケースは一角だけが車の前部下端に引っかかり、本体は車の外にある。取り出す経路を明確にし、タイヤやロボットを突き抜けない。斜め前からの広角で、ロボット、車、スタッフの全体を収める。車輪は正しく4つ、接触部の影は自然で、車体は曲がらない。ブランド、文字、けが人、火花は入れない。
この画像は、動作の途中の姿勢を決めるためのものです。最初の区間を作る前に、この画像を参照して開始フレームを編集してください。車は4輪とも接地させ、ロボットの手はまだ車に触れておらず、スタッフは右側で待機している状態にします。ケース本体は側方の通路に置き、一角だけが車の前部下端に引っかかるようにし、大きなケースを無理に車底へ押し込まないでください。キャラクターの外見、場所、光、カメラ位置は統一します。この開始フレームから接触と持ち上げの動きを作り、2つ目の区間には最初の区間の最終フレームを引き継ぎます。
2つの区間に分け、持ち上げと取り出しを完結させる
宙返り、持ち上げ、救助、下ろす動きを一度に詰め込むと、途中の動作が飛びやすくなります。まずは約6秒ずつの2区間で、1つの行動を完結させましょう。
最初の区間:接触してから持ち上げる。
0〜6秒。明るい工業施設の駐車場を、斜め前からの固定広角で撮る。青緑色のロボットは銀灰色の小型車の前部に向き合い、オレンジ色のジャケットを着たスタッフは画面右側で待機している。オレンジ色の機材ケース本体は側方の通路にあり、一角だけが車の前部下端に引っかかっている。0〜2秒でロボットが両足を安定させ、膝を曲げ、両手を固定の支持点に密着させる。2〜6秒で脚を伸ばしながら車の前部をゆっくり持ち上げ、前輪を地面から約25cm離す。2つの後輪は常に接地させる。手のひらは滑らず、足裏はずれず、車体とタイヤは変形しない。最後は持ち上げた姿勢を維持し、ケースは動かさない。
2つ目の区間:支えたまま取り出し、車を下ろす。
6〜12秒。前の区間の最終フレームから続け、キャラクター、車体、手の支持点、後輪の支点、光、カメラ位置を統一する。6〜8秒でロボットは車の前部を持ち上げたまま維持し、スタッフが画面右側からオレンジ色の機材ケースを引き出す。ケースは明確な側方の通路を通り、右手前へ移動する。8〜10秒でケースが車の下から完全に離れ、スタッフも離れる。10〜12秒でロボットがゆっくり膝を曲げ、前輪が接地してから手を離す。ケースがタイヤを突き抜ける、車が突然浮く、スタッフが瞬間移動する、途中で車種が変わるといった動きは禁止する。
確認するのは、まず3点です。両手が同じ支持点に接触し続けているか、後輪の位置が変わっていないか、ケースが同じ通路を通り切っているか。どこかが崩れたら、その動作だけを調整し、映像全体のスタイルを作り直す必要はありません。
キャラクターの参考、キーフレーム、区間ごとの指示をPagePopに持ち込み、まず短い1カットから作ってみてください。接触、速度、ケースの経路を具体的に調整するほうが、漠然と「もっと映画らしく」と伝えるより、修正点を明確にできます。