Unitree H2-X hebt ein Auto an: Die Demo und dein Roboterfilm mit KI
Die Rettungsszene des Unitree H2-X ist mit einer Puppe inszeniert. Erfahre, was der etwa 61 Sekunden lange Film zeigt, und plane einen eigenen Roboterfilm mit Schlüsselbild und zwei KI-Videoprompts.
Unitree H2-X ist ein humanoider Roboter, den Unitree am 21. Oktober 2026 öffentlich vorgeführt hat. Der Vorstellungsfilm „Kung Fu Legend Guardian“ dauert etwa 61 Sekunden. Die oft als „Auto anheben und einen Menschen retten“ beschriebene Szene ist eine inszenierte Rettung mit einer menschenförmigen Puppe, keine Aufnahme eines echten Unfalls.
Der offizielle Vorstellungsfilm dauert etwa 61 Sekunden und enthält eine inszenierte Rettung mit einer Puppe.
Zuerst schauen wir uns an, was der Film zeigt. Anschließend nutzen wir eine eigene Szene mit einem Ausrüstungskoffer, um einen Roboter-Actionclip mit KI zu planen.
Welche Bewegungen der etwa 61 Sekunden lange Film zeigt
Im Film führt ein schwarz-weißer Roboter auf einem Schrottplatz Sprungtritte und Kung-Fu-Bewegungen aus. Funken und gestapelte Autowracks verstärken die Atmosphäre eines Actionfilms.
Die Szene am Auto folgt einer klaren Abfolge: Nahe einem Vorderrad liegt eine menschenförmige Puppe. Der Roboter beugt die Knie und stützt die Fahrzeugfront, während ein Mitarbeiter die Puppe herauszieht. Im Bild wird ausdrücklich auf die Verwendung einer Requisite hingewiesen. Angehoben wird nur der vordere Teil des Autos; die Szene zeigt keinen Roboter, der ein ganzes Auto über den Kopf hebt.
Am Ende sitzt der Roboter außerdem in einem Bett. Das setzt einen alltäglichen Kontrast zu den Kung-Fu- und Rettungsszenen.
Eine inszenierte Rettung belegt keine autonome Rettungsfähigkeit
Aus diesen Aufnahmen lässt sich nicht feststellen, wie der Roboter die Situation erkennt, wer ihn steuert oder ob er bei einem echten Notfall ebenso zuverlässig wäre. Sie belegen nicht, dass er selbstständig Rettungen durchführen kann.
Für Filmschaffende ist die Ursache-Wirkungs-Kette interessant: Kontakt herstellen, Kraft aufbringen, Platz schaffen und einen Gegenstand herausziehen. Mit einem eigenen Roboter und einem Ausrüstungskoffer machen wir daraus Bildanweisungen, die sich abschnittsweise anpassen lassen.
Ein Schlüsselbild mit sichtbaren Kontaktpunkten und freiem Weg
In unserem eigenen Szenario geht es darum, einen Ausrüstungskoffer hervorzuholen. Auf einem hellen Industrieparkplatz stützt ein türkisgrüner Roboter die Front eines silbergrauen Kleinwagens. Ein Mitarbeiter in orangefarbener Jacke zieht einen orangefarbenen Koffer seitlich heraus.
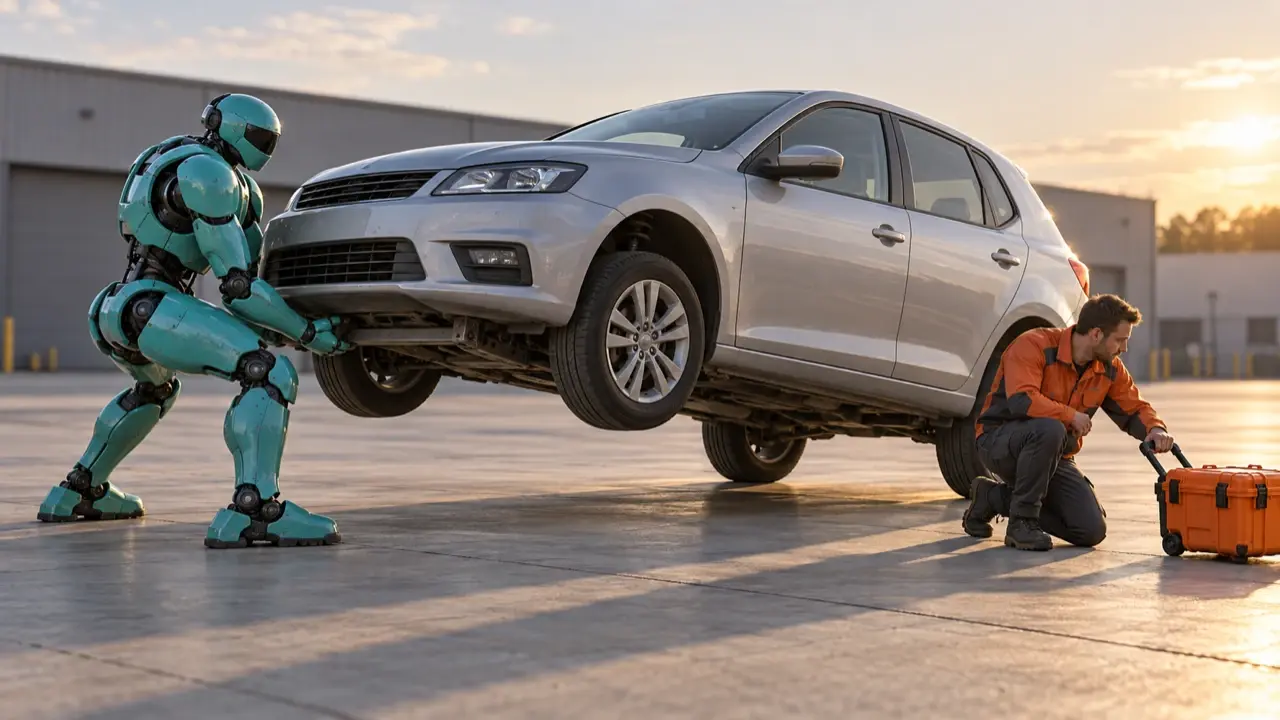
Im Schlüsselbild sollten die Kontaktpunkte der Hände, die Füße, die Räder und der Weg des Koffers erkennbar sein. Der Roboter darf diesen Weg nicht versperren. Zeige nicht nur eine Nahaufnahme des bereits angehobenen Autos. So kannst du das Bild beschreiben:
Realistisches Science-Fiction-Schlüsselbild im Format 16:9. Auf einem hellen Industrieparkplatz steht ein türkisgrüner humanoider Roboter vor einem silbergrauen Kleinwagen. Seine Füße stehen fest und auseinander, die Knie sind gebeugt, beide Hände liegen an einem festen Lastaufnahmepunkt unter der Fahrzeugfront. Nur die Vorderachse ist angehoben: Die Vorderräder schweben etwa 25 cm über dem Boden, beide Hinterräder bleiben auf dem Boden, und die Karosserie neigt sich leicht um die Hinterachse. Rechts zieht ein erwachsener Mitarbeiter in orangefarbener Jacke einen orangefarbenen Ausrüstungskoffer durch den seitlichen Durchgang nach rechts in den Vordergrund. Nur eine Ecke des Koffers wird von der unteren Vorderkante des Autos festgehalten; der größte Teil befindet sich außerhalb. Der Weg bleibt klar erkennbar, ohne Überschneidungen mit Reifen oder Roboter. Weite Dreiviertelansicht von vorn, mit vollständigem Roboter, Auto und Mitarbeiter im Bild. Korrekte Anordnung aller vier Räder, natürliche Kontaktschatten und eine unverformte Karosserie. Keine Marken, Schrift, Verletzten oder Funken.
Dieses Bild legt eine Haltung mitten in der Bewegung fest. Für den ersten Abschnitt bearbeitest du daraus ein passendes Startbild: alle vier Räder auf dem Boden, die Hände des Roboters noch ohne Kontakt zum Auto und der Mitarbeiter rechts wartend. Der Koffer bleibt größtenteils im seitlichen Durchgang; nur eine Ecke steckt unter der unteren Vorderkante. Zwänge keinen großen Koffer vollständig unter das Auto. Aussehen, Ort, Licht und Kameraposition bleiben gleich. Beginne Kontakt und Anheben mit diesem Startbild und verwende das letzte Bild des ersten Abschnitts als Anfang des zweiten.
Anheben und Herausziehen auf zwei Abschnitte verteilen
Wenn du Salti, Anheben, Rettung und Absenken in einen Clip packst, können Bewegungsschritte fehlen. Plane zunächst zwei Einstellungen von jeweils etwa sechs Sekunden, um diese eine Handlung vollständig zu zeigen.
Erster Abschnitt: erst Kontakt, dann anheben.
0–6 Sekunden. Feste weite Dreiviertelansicht von vorn auf einem hellen Industrieparkplatz. Ein türkisgrüner Roboter steht vor einem silbergrauen Kleinwagen. Ein Mitarbeiter in orangefarbener Jacke wartet rechts. Der orangefarbene Ausrüstungskoffer liegt größtenteils im seitlichen Durchgang; nur eine Ecke steckt unter der unteren Vorderkante des Autos. Bei 0–2 Sekunden stellt der Roboter beide Füße fest auf, beugt die Knie und legt beide Hände an den festen Lastaufnahmepunkt. Bei 2–6 Sekunden streckt er die Beine und hebt die Fahrzeugfront langsam an, bis die Vorderräder etwa 25 cm über dem Boden stehen. Beide Hinterräder bleiben durchgehend auf dem Boden. Die Hände rutschen nicht, die Füße verschieben sich nicht, und Karosserie sowie Reifen verformen sich nicht. Am Ende hält der Roboter die angehobene Position; der Koffer wird noch nicht bewegt.
Zweiter Abschnitt: halten, Koffer herausziehen und absenken.
6–12 Sekunden. An das letzte Bild des vorherigen Abschnitts anschließen. Figuren, Karosserie, Handkontaktpunkte, Auflagepunkte der Hinterräder, Licht und Kameraposition bleiben gleich. Bei 6–8 Sekunden hält der Roboter die Fahrzeugfront oben, während der Mitarbeiter den orangefarbenen Koffer von rechts durch einen klaren seitlichen Weg nach rechts in den Vordergrund zieht. Bei 8–10 Sekunden ist der Koffer vollständig frei, und der Mitarbeiter tritt zurück. Bei 10–12 Sekunden beugt der Roboter langsam die Knie und senkt das Auto ab. Erst wenn die Vorderräder den Boden berühren, löst er die Hände. Der Koffer darf keine Reifen durchdringen; das Auto darf nicht plötzlich schweben, der Mitarbeiter nicht teleportieren und das Fahrzeugmodell nicht mitten in der Einstellung wechseln.
Prüfe zuerst drei Punkte: Bleiben die Hände am Lastaufnahmepunkt, bleiben die Hinterräder an derselben Stelle und folgt der ganze Koffer demselben freien Weg? Wenn etwas nicht stimmt, ändere gezielt diese Bewegung, statt den gesamten Bildstil zu ersetzen.
Nimm die Figurenreferenzen, das Schlüsselbild und die aufgeteilte Beschreibung mit zu PagePop. Beginne mit einer kurzen Einstellung und passe dann Kontakt, Geschwindigkeit und Kofferweg an. Das lässt sich genauer beschreiben als der pauschale Wunsch nach „mehr Kino“.