유니트리 H2-X 자동차 들어 올리기: AI로 로봇 액션 단편 만들기
유니트리 H2-X가 “차를 들어 사람을 구하는” 장면은 사람 모양의 소품을 사용한 모의 구조입니다. 공식 영상은 약 61초입니다. 시연과 자율 구조의 차이를 살펴보고, 독창적인 키프레임과 두 구간의 프롬프트로 로봇 액션 단편을 설계해 보세요.
H2-X는 유니트리가 2026년 10월 21일 공개한 휴머노이드 로봇입니다. “Kung Fu Legend Guardian”을 주제로 한 공개 영상은 약 61초입니다. “자동차를 들어 사람을 구하는 장면”으로 알려진 부분은 사람 모양의 소품을 사용한 모의 구조 장면이며, 실제 사고 현장을 기록한 영상은 아닙니다.
공식 공개 영상은 약 61초이며, 사람 모양의 소품을 사용한 모의 구조 장면이 포함되어 있습니다.
먼저 공개 영상에 어떤 내용이 담겼는지 살펴본 뒤, 장비 상자를 꺼내는 독창적인 장면을 통해 AI로 로봇 액션 단편을 설계하는 방법을 소개합니다.
약 61초의 공개 영상에는 어떤 동작이 나올까요
영상에서는 흰색과 검은색 로봇이 폐차장에서 뛰어올라 발차기를 하고 쿵푸 동작을 선보입니다. 불꽃과 쌓여 있는 폐차가 액션 영화 같은 분위기를 더합니다.
자동차를 드는 장면은 동작의 순서가 분명합니다. 앞바퀴 근처에 사람 모양의 소품이 있고, 로봇이 무릎을 굽혀 자동차 앞부분을 받쳐 올리면 작업자가 소품을 밖으로 끌어냅니다. 화면에도 소품을 사용했다는 안내가 명시되어 있습니다. 들어 올린 것은 자동차 앞부분이므로, 차 전체를 머리 위로 들어 올린 장면이라고 설명해서는 안 됩니다.
마지막에는 로봇이 침대에 앉아 있는 장면도 있어, 쿵푸와 구조 장면에 일상적인 대비를 더합니다.
모의 구조 영상이 자율 구조 능력을 입증하는 것은 아닙니다
이 영상만으로는 로봇이 상황을 어떻게 인식하는지, 누가 제어하는지, 실제 사고에서도 같은 신뢰성을 보일지 판단할 수 없습니다. 따라서 로봇이 스스로 구조 활동을 수행한다고 단정할 수 없습니다.
단편 제작자가 참고할 부분은 접촉, 힘을 가하는 동작, 공간 확보, 물체를 꺼내는 동작 사이의 인과관계입니다. 이제 독창적인 로봇과 장비 상자로 바꿔, 구간별로 조정할 수 있는 영상 지시문으로 정리해 보겠습니다.
접촉점과 이동 통로가 보이는 키프레임부터 만드세요
아래의 독창적인 장면은 장비 상자를 꺼내는 상황으로 바꾼 것입니다. 밝은 산업 시설 주차장에서 청록색 로봇이 은회색 소형차의 앞부분을 받치고, 주황색 재킷을 입은 작업자가 옆에서 주황색 상자를 끌어냅니다.
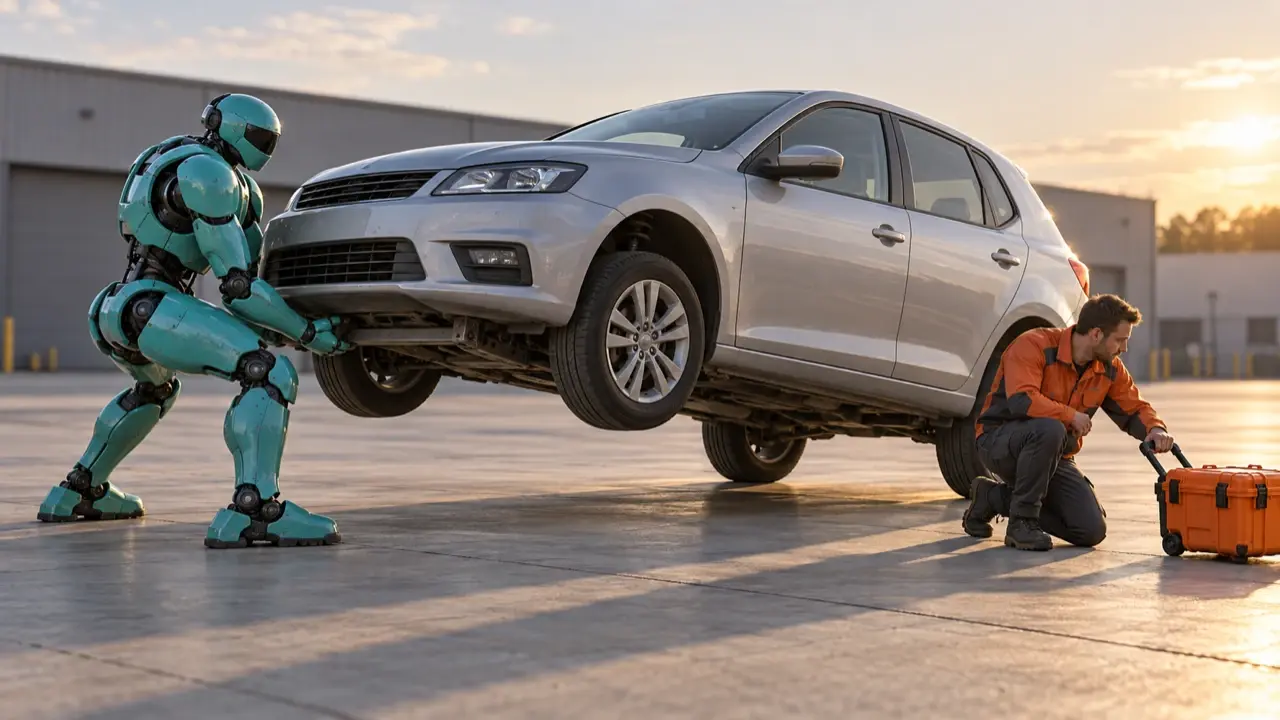
키프레임에서는 손의 접촉점, 발바닥, 바퀴, 상자가 나오는 경로가 동시에 보여야 합니다. 로봇이 통로를 가리지 않도록 하고, 자동차가 이미 떠 있는 모습만 클로즈업하지 마세요. 이미지 요청은 다음과 같이 쓸 수 있습니다.
16:9 비율의 사실적인 SF 영화 키프레임. 밝은 산업 시설 주차장. 동일한 청록색 휴머노이드 로봇이 은회색 소형차 앞에 서 있다. 두 발을 벌려 지면에 단단히 딛고 무릎을 굽히며, 양손을 자동차 앞부분 아래의 고정된 구조적 지지점에 밀착한다. 앞차축 쪽만 들어 올려 앞바퀴는 지면에서 약 25cm 떨어지고, 두 뒷바퀴는 지면에 닿아 있도록 한다. 차체는 뒤 차축을 중심으로 약간 기울어진다. 화면 오른쪽에서는 주황색 재킷을 입은 성인 작업자가 측면 통로의 주황색 장비 상자를 오른쪽 전경으로 끌어낸다. 상자는 한 모서리만 자동차 앞부분의 아래쪽 가장자리에 걸려 있고, 본체는 차 밖에 있다. 통로가 분명하며 타이어나 로봇을 관통하지 않는다. 측면 앞쪽에서 본 광각 구도로 로봇, 자동차, 작업자의 전신을 담는다. 바퀴 네 개의 구조가 정확하고 접촉 그림자가 자연스러우며 차체는 휘지 않는다. 브랜드, 글자, 부상자, 불꽃은 넣지 않는다.
이 이미지는 동작 중간의 자세를 정하기 위한 것입니다. 첫 구간을 준비할 때는 이 이미지를 참고해 시작 프레임을 편집하세요. 자동차의 네 바퀴가 모두 지면에 닿고, 로봇의 양손은 아직 차에 닿지 않으며, 작업자는 오른쪽에서 기다리는 상태로 만듭니다. 상자 본체은 측면 통로에 두고 한 모서리만 자동차 앞부분의 아래쪽 가장자리에 걸리게 하세요. 큰 상자 전체를 차 밑으로 억지로 밀어 넣지 마세요. 캐릭터 외형, 장소, 조명, 카메라 위치는 그대로 유지합니다. 이 시작 프레임에서 접촉과 들어 올리는 동작을 시작하고, 두 번째 구간은 첫 번째 구간의 마지막 프레임을 이어받습니다.
두 구간으로 나눠 들어 올리기와 꺼내기를 각각 완성하세요
공중제비, 들어 올리기, 구조, 내려놓기를 한꺼번에 넣으면 동작 과정이 생략되기 쉽습니다. 먼저 약 6초씩 두 구간으로 나눠 이 한 가지 행동을 완성해 보세요.
첫 번째 구간: 접촉한 뒤 들어 올리기.
0–6초. 밝은 산업 시설 주차장을 측면 앞쪽의 고정 광각 구도로 촬영한다. 청록색 로봇은 은회색 소형차 앞부분을 향하고, 주황색 재킷을 입은 작업자는 화면 오른쪽에서 기다린다. 주황색 장비 상자의 본체은 측면 통로에 있으며 한 모서리만 자동차 앞부분의 아래쪽 가장자리에 걸려 있다. 0–2초에는 로봇이 두 발을 단단히 딛고 무릎을 굽혀 양손을 고정된 지지점에 밀착한다. 2–6초에는 다리를 펴면서 자동차 앞부분을 천천히 받쳐 올려 앞바퀴가 지면에서 약 25cm 떨어지게 한다. 두 뒷바퀴는 항상 지면에 닿아 있어야 한다. 손바닥은 미끄러지지 않고 발바닥은 움직이지 않으며 차체와 타이어는 변형되지 않는다. 마지막에는 들어 올린 자세를 유지하고 상자는 움직이지 않는다.
두 번째 구간: 받친 상태에서 상자를 꺼내고 내려놓기.
6–12초. 이전 구간의 마지막 프레임을 이어받아 캐릭터, 차체, 손의 지지점, 뒷바퀴의 받침 위치, 조명, 카메라 위치를 동일하게 유지한다. 6–8초에는 로봇이 자동차 앞부분을 든 상태를 유지하고 작업자가 화면 오른쪽에서 주황색 장비 상자를 끌어낸다. 상자는 분명한 측면 통로를 따라 오른쪽 전경으로 이동한다. 8–10초에는 상자가 차 아래에서 완전히 벗어나고 작업자도 물러난다. 10–12초에는 로봇이 무릎을 천천히 굽히며 자동차 앞바퀴가 지면에 닿은 뒤에 양손을 뗀다. 상자가 타이어를 관통하거나, 차체가 갑자기 떠오르거나, 작업자가 순간 이동하거나, 도중에 차종이 바뀌지 않도록 한다.
검토할 때는 먼저 세 가지를 확인하세요. 양손이 계속 같은 지지점에 닿아 있는지, 뒷바퀴가 제자리를 유지하는지, 상자가 같은 통로를 끝까지 통과하는지입니다. 어느 한 곳이 잘못되었다면 해당 동작만 수정하면 됩니다. 전체 스타일을 다시 만들 필요는 없습니다.
캐릭터 참고 자료, 키프레임, 구간별 지시문을 PagePop에 가져가 짧은 한 컷부터 만들어 보세요. 접촉, 속도, 상자의 이동 경로를 구체적으로 조정하면 막연히 “더 영화처럼”이라고 요청하는 것보다 수정할 내용을 명확히 전달할 수 있습니다.