Unitree H2-X soulève une voiture : créer un film de robot avec l’IA
La scène où le robot Unitree H2-X soulève une voiture est simulée avec un mannequin. Le film officiel dure environ 61 secondes ; créez ensuite un court métrage original avec une image clé et deux prompts vidéo.
Unitree H2-X est un robot humanoïde présenté publiquement par Unitree le 21 octobre 2026. Son film de lancement, intitulé « Kung Fu Legend Guardian », dure environ 61 secondes. La scène souvent décrite comme un robot qui « soulève une voiture pour sauver quelqu’un » est un sauvetage mis en scène avec un mannequin, et non la captation d’un véritable accident.
Le film officiel dure environ 61 secondes et comprend une simulation de sauvetage avec un mannequin.
Voyons d’abord ce que montre le film, puis utilisons une scène originale de récupération d’une mallette pour concevoir un court métrage d’action avec un robot et l’IA.
Ce que montre le film d’environ 61 secondes
On y voit un robot noir et blanc effectuer des coups de pied sautés et des mouvements de kung-fu dans une casse automobile. Les étincelles et les épaves empilées renforcent l’esthétique du film d’action.
La séquence de la voiture suit un enchaînement clair : un mannequin se trouve près d’une roue avant, le robot fléchit les genoux et soutient l’avant du véhicule, puis un membre de l’équipe tire le mannequin vers l’extérieur. Une mention à l’image précise qu’il s’agit d’un accessoire. Seul l’avant de la voiture est soulevé ; cette scène ne montre pas le robot portant un véhicule entier au-dessus de sa tête.
À la fin, on voit aussi le robot assis dans un lit, un contraste quotidien avec les scènes de kung-fu et de sauvetage.
Une simulation ne prouve pas une capacité de sauvetage autonome
Ces images ne suffisent pas à déterminer comment le robot reconnaît la situation, qui le contrôle ni s’il serait aussi fiable lors d’une véritable urgence. Elles ne permettent pas d’affirmer qu’il peut effectuer un sauvetage de façon autonome.
Pour les créateurs de courts métrages, l’intérêt réside dans l’enchaînement des causes et des effets : établir le contact, exercer une force, dégager un passage, puis retirer un objet. Avec un robot et une mallette originaux, nous allons transformer cette chaîne d’actions en consignes visuelles ajustables séquence par séquence.
Préparer une image clé où le contact et le passage sont lisibles
Dans notre scène originale, l’objectif devient de récupérer une mallette de matériel. Sur un parking industriel lumineux, un robot vert sarcelle soutient l’avant d’une petite voiture gris argenté, tandis qu’un membre de l’équipe en veste orange tire une mallette orange par le côté.
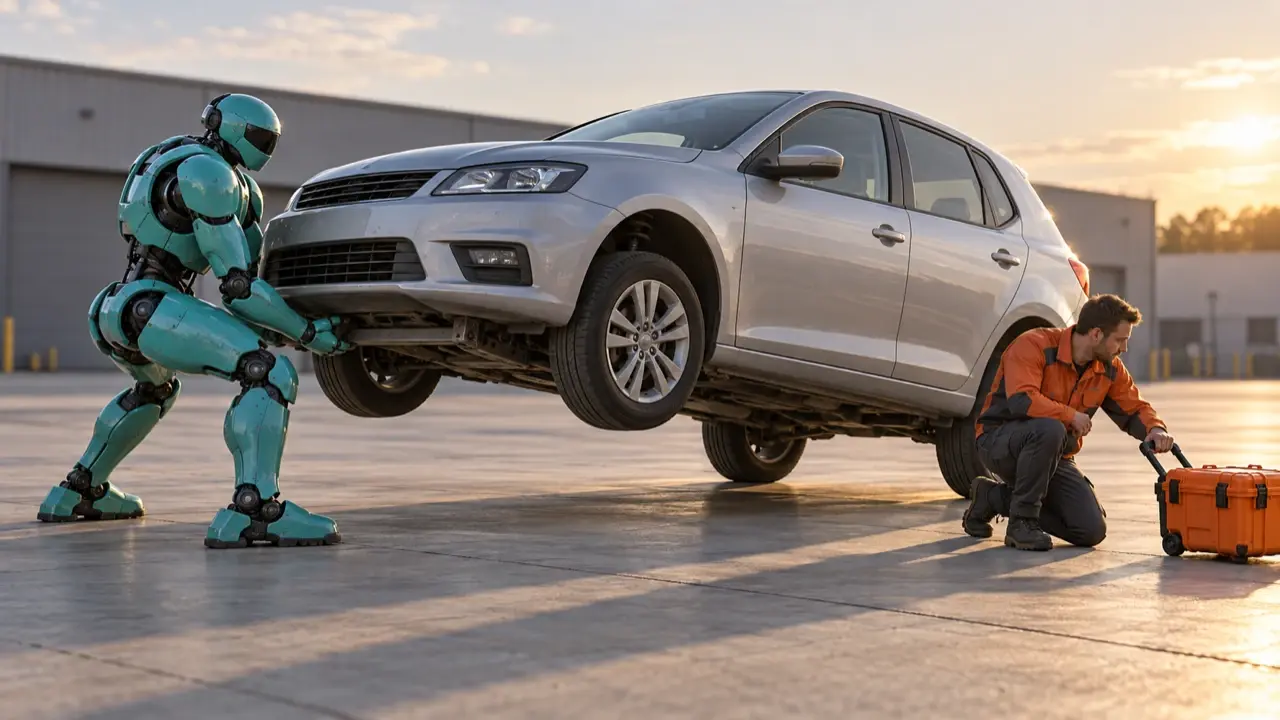
L’image clé doit montrer les points de contact des mains, les pieds du robot, les roues et le trajet de sortie de la mallette. Le robot ne doit pas bloquer ce passage. Évitez de ne montrer qu’un gros plan de la voiture déjà suspendue. Vous pouvez décrire l’image ainsi :
Image clé de film de science-fiction réaliste, au format 16:9. Sur un parking industriel lumineux, un robot humanoïde vert sarcelle se tient devant une petite voiture gris argenté. Ses pieds sont écartés et fermement posés au sol, ses genoux fléchis et ses deux mains en contact avec un point d’appui fixe sous l’avant du véhicule. Seul l’essieu avant est soulevé : les roues avant sont à environ 25 cm du sol, les deux roues arrière restent au sol et la carrosserie s’incline légèrement autour de l’essieu arrière. À droite, un membre adulte de l’équipe en veste orange tire une mallette orange par le passage latéral vers le premier plan droit. Un seul coin est retenu sous le bord inférieur avant de la voiture ; la majeure partie de la mallette se trouve à l’extérieur. Le trajet est dégagé, sans intersection avec les pneus ou le robot. Vue large de trois quarts avant, incluant le robot, la voiture et la personne en entier. Géométrie correcte des quatre roues, ombres de contact naturelles et carrosserie rigide. Aucune marque, aucun texte, aucune personne blessée ni étincelle.
Cette image fixe une posture au milieu de l’action. Pour préparer la première séquence, créez l’image de départ en modifiant cette même référence : les quatre roues au sol, les mains du robot ne touchant pas encore la voiture et la personne attendant à droite. Gardez la majeure partie de la mallette dans le passage latéral, avec un seul coin retenu sous le bord inférieur avant ; ne forcez pas une grosse mallette entièrement sous le véhicule. Préservez l’apparence des personnages, le lieu, la lumière et la position de la caméra. Démarrez le contact et la levée depuis cette image, puis utilisez la dernière image de la première séquence pour commencer la seconde.
Séparer la levée et le retrait en deux séquences
Accumuler saltos, levée, sauvetage et descente dans un seul clip risque de faire sauter des étapes. Commencez par deux plans d’environ six secondes chacun pour mener cette seule action à son terme.
Première séquence : le contact avant la levée.
0–6 secondes. Plan large fixe de trois quarts avant sur un parking industriel lumineux. Un robot vert sarcelle fait face à l’avant d’une petite voiture gris argenté. Une personne en veste orange attend à droite. La majeure partie de la mallette orange est dans le passage latéral ; un seul coin est retenu sous le bord inférieur avant du véhicule. De 0 à 2 secondes, le robot ancre ses deux pieds, fléchit les genoux et place les deux mains contre le point d’appui fixe. De 2 à 6 secondes, il tend les jambes et soulève lentement l’avant de la voiture jusqu’à ce que les roues avant soient à environ 25 cm du sol. Les deux roues arrière restent au sol en permanence. Les mains ne glissent pas, les pieds ne se déplacent pas et la carrosserie ainsi que les pneus ne se déforment pas. Terminer en maintenant la position levée, sans déplacer la mallette.
Seconde séquence : maintenir, retirer la mallette et redescendre.
6–12 secondes. Reprendre la dernière image de la séquence précédente en conservant les personnages, la carrosserie, les contacts des mains, les appuis des roues arrière, la lumière et la position de la caméra. De 6 à 8 secondes, le robot maintient l’avant de la voiture en l’air pendant que la personne tire la mallette orange depuis la droite, par un passage latéral dégagé, vers le premier plan droit. De 8 à 10 secondes, la mallette est entièrement sortie et la personne recule. De 10 à 12 secondes, le robot fléchit lentement les genoux pour redescendre la voiture ; les roues avant touchent le sol avant qu’il ne retire ses mains. La mallette ne doit pas traverser les pneus. Éviter une lévitation soudaine du véhicule, la téléportation de la personne ou un changement de modèle de voiture en cours de plan.
Vérifiez d’abord trois points : les mains restent-elles sur le point d’appui, les roues arrière restent-elles à leur place et la mallette suit-elle entièrement le même passage ? Si un point échoue, corrigez cette action sans remplacer tout le style visuel.
Apportez vos références de personnage, l’image clé et les consignes par séquence dans PagePop. Commencez par un plan court, puis ajustez le contact, la vitesse et le trajet de la mallette. Ces indications sont plus précises qu’une demande générale de rendu « plus cinématographique ».