宇樹 H2-X 舉車示範:用 AI 製作機器人動作短片
宇樹 H2-X 的「舉車救人」是發表影片中使用人形道具的模擬救援,官方影片約 61 秒。了解示範與自主救援的差異,再用原創關鍵影格和兩段提示詞設計機器人動作短片。
宇樹 H2-X 是宇樹在 2026 年 10 月 21 日公開展示的人形機器人,發表影片以「功夫傳奇守護」為主題,全長約 61 秒。其中被稱為「舉車救人」的畫面,是使用人形道具拍攝的模擬救援,並非真實事故的現場紀錄。
官方發表影片約 61 秒,包含使用道具的模擬救援畫面。
先看發表影片展示了什麼,再用原創取箱場景,介紹如何用 AI 設計機器人動作短片。
約 61 秒的發表影片,展示了哪些動作
影片中可以看到白黑機器人在廢車場騰空踢腿、做出功夫動作,火花和堆疊的報廢車輛強化了動作片的視覺氣氛。
舉車片段則呈現一條清楚的動作鏈:汽車前輪附近有人形道具,機器人屈膝托住車前端,工作人員將道具向外拉出。畫面明確註明使用道具。被抬起的是汽車前端,不能把這個鏡頭描述成機器人將整輛車舉過頭頂。
片尾還有機器人坐在床上的鏡頭,為功夫與救援情節增添一點日常反差。
模擬救援不等於已經證明能自主救援
這些畫面不足以判斷機器人如何辨識情境、由誰控制,以及在真實意外中是否同樣可靠,不能據此斷言它會自主救援。
對短片創作者來說,可以借鑑的是接觸、發力、留出空間和移出物件之間的因果。接下來換成原創機器人和裝備箱,把這條動作鏈寫成可以逐段調整的畫面需求。
先做一張能看清接觸點與通道的關鍵影格
下面的原創場景把目標換成取出裝備箱:明亮的工業停車場裡,青綠色機器人托起銀灰色小車前端,穿橘色夾克的工作人員從側面拉出橘色箱子。
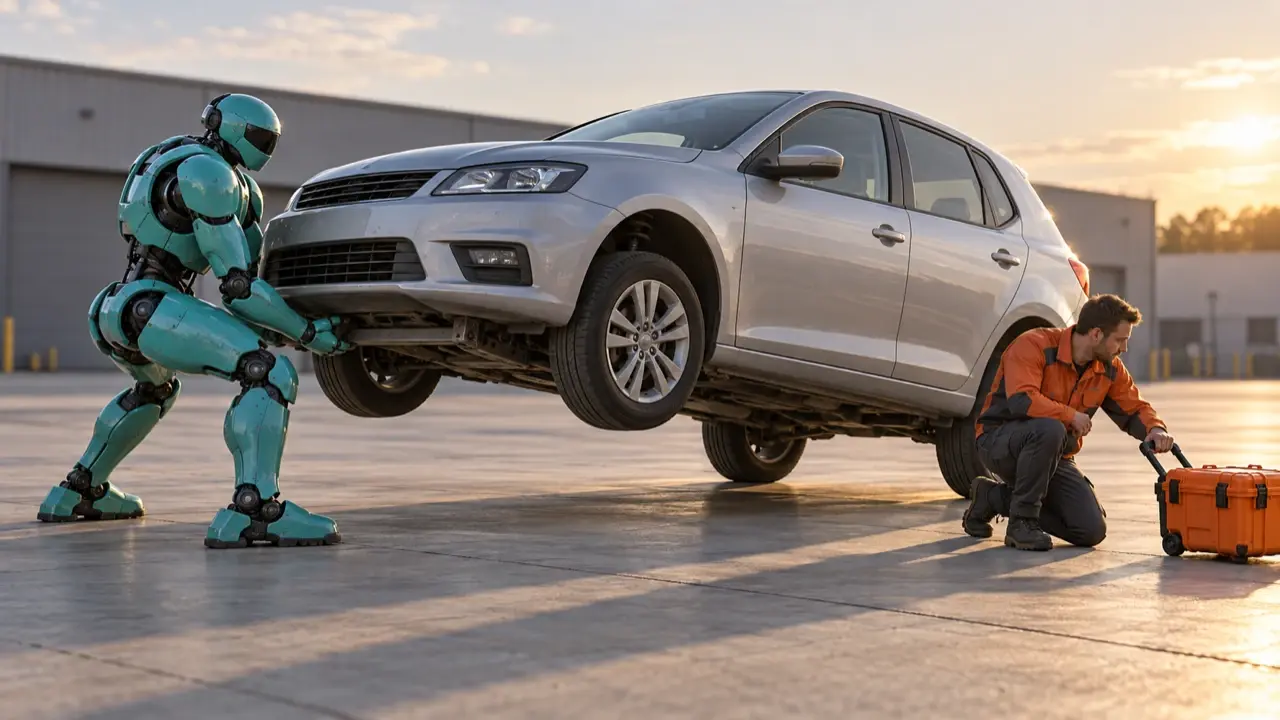
關鍵影格應同時看清手部接觸點、腳底、車輪與箱子的出口。不要讓機器人擋住箱子,也不要只給汽車已經懸空的特寫。可以這樣寫圖片需求:
16:9 寫實科幻電影關鍵影格。明亮的工業停車場,同一台青綠色人形機器人站在銀灰色小型汽車前端,雙腳分開踩穩地面,屈膝,雙手貼住車前部下方的固定承重點。汽車只抬起前軸,前輪離地約 25 公分,兩個後輪接地,車身圍繞後軸微微傾斜。畫面右側一名穿橘色夾克的成年工作人員,將側面通道裡的橘色裝備箱向右側前景拉出。箱子只有一角被車前下緣擋住,主體在車外,通道清楚,不與輪胎或機器人穿插。側前方廣角,完整容納機器人、汽車與工作人員;四輪結構正確,接觸陰影自然,車身不彎折。無品牌、文字、傷者或火花。
這張圖用來確定動作中途的姿態。準備第一段時,先以它為參考編輯起始影格:汽車四輪落地,機器人雙手尚未接觸,工作人員在右側等待,箱體主體在側面通道,僅一角被車前下緣擋住,不把大箱體硬塞進車底;角色外觀、場地、光線與機位保持一致。從這張起始影格開始製作接觸與抬升,第二段再接第一段的最後一個影格。
分成兩段,讓「舉起」與「取出」各自完成
一次塞入翻跟斗、托舉、救援和回落,容易出現動作跳步。先用兩段各約六秒的鏡頭,把這一件事做完整。
第一段:接觸後再抬升。
0–6 秒,固定側前方廣角,明亮的工業停車場。青綠色機器人面向銀灰色小型汽車前端,穿橘色夾克的工作人員在畫面右側等待,橘色裝備箱主體位於側面通道,僅一角被車前下緣擋住。0–2 秒,機器人雙腳站穩、屈膝,雙手貼住固定承重點;2–6 秒,伸展腿部,緩慢托起車前端,前輪逐漸離地約 25 公分,兩個後輪始終接地。手掌不滑動,腳底不漂移,車身和輪胎不變形;結尾保持托舉姿態,不移動箱子。
第二段:穩住,再取箱與回落。
6–12 秒,承接上一段的最後一個影格,保持角色、車身、承重點、後輪支點、光線與機位一致。6–8 秒,機器人保持前端抬起,工作人員從畫面右側拉出橘色裝備箱,箱子沿清楚的側向通道移向右側前景;8–10 秒,箱子完全離開車底,工作人員退開;10–12 秒,機器人緩慢屈膝,汽車前輪接觸地面後,雙手再離開。禁止箱子穿過輪胎、車身突然懸浮、工作人員瞬間移動或中途切換車型。
檢查時先看三處:雙手是否一直貼著承重點,後輪是否保持原位,箱子是否完整經過同一條通道。任何一處出錯,就單獨修改對應動作,不必推翻整段風格。
把角色參考、關鍵影格和分段需求一起帶到 PagePop,先創作一個短鏡頭,再針對接觸、速度和取箱路徑繼續調整,比籠統要求「更像大片」更容易說清楚。