Unitree H2-X levanta un auto: crea un corto de robots con IA
La escena de rescate de Unitree H2-X está simulada con un maniquí. Conoce qué muestra el video oficial de unos 61 segundos y diseña un corto original con un fotograma clave y dos prompts de video con IA.
Unitree H2-X es un robot humanoide que Unitree presentó públicamente el 21 de octubre de 2026. Su video de lanzamiento, titulado «Kung Fu Legend Guardian», dura unos 61 segundos. La escena que suele describirse como «levantar un auto para rescatar a alguien» es un rescate simulado con un maniquí, no la grabación de un accidente real.
El video oficial de lanzamiento dura unos 61 segundos e incluye un rescate simulado con un maniquí.
Primero veamos qué muestra el video y después usemos una escena original de recuperación de una caja de equipo para explicar cómo diseñar un corto de acción con robots e IA.
Qué acciones muestra el video de unos 61 segundos
En el video se ve un robot blanco y negro realizando patadas en el aire y movimientos de kung-fu en un desguace. Las chispas y los autos apilados refuerzan su estética de película de acción.
La secuencia del auto sigue una cadena clara: hay un maniquí cerca de una rueda delantera, el robot flexiona las rodillas y sostiene la parte frontal del auto, y un miembro del equipo retira el maniquí. La imagen indica expresamente que se trata de utilería. Solo se eleva la parte delantera; no corresponde describir la escena como si el robot levantara todo el auto por encima de su cabeza.
Al final también aparece el robot sentado en una cama, un contraste cotidiano con las escenas de kung-fu y rescate.
Un rescate simulado no demuestra un rescate autónomo
Estas imágenes no bastan para saber cómo reconoce el robot la situación, quién lo controla o si sería igual de confiable ante una emergencia real. No permiten afirmar que pueda realizar rescates de forma autónoma.
Para quienes crean cortos, lo útil es la relación entre las acciones: establecer contacto, aplicar fuerza, dejar espacio y retirar un objeto. A continuación usaremos un robot y una caja de equipo originales para convertir esa cadena en instrucciones que puedas ajustar por segmentos.
Empieza con un fotograma clave que muestre el contacto y la salida
En nuestra escena original, el objetivo es recuperar una caja de equipo. En un estacionamiento industrial luminoso, un robot verde azulado sostiene la parte delantera de un auto compacto gris plateado, mientras una persona con chaqueta naranja retira una caja naranja por un costado.
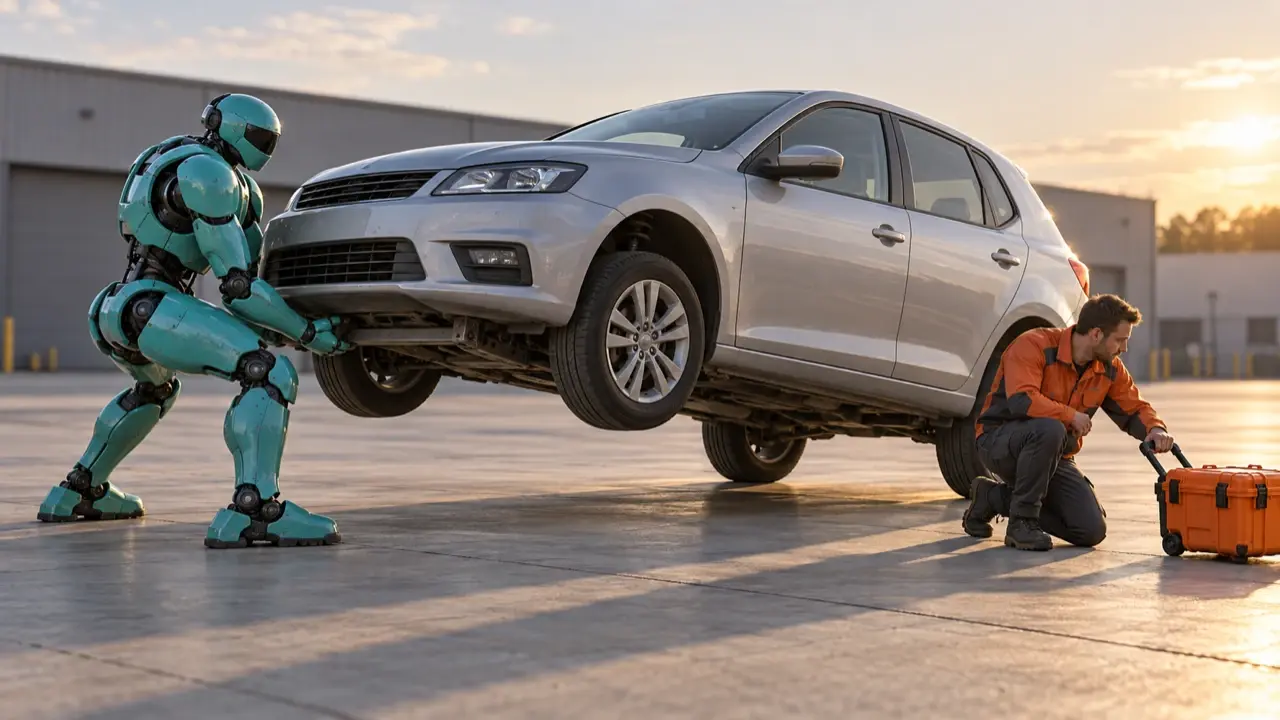
El fotograma debe mostrar claramente los puntos de contacto de las manos, los pies del robot, las ruedas y la salida de la caja. Evita que el robot bloquee ese paso y no muestres únicamente un primer plano del auto ya elevado. Puedes describir la imagen así:
Fotograma clave de una película de ciencia ficción realista, en 16:9. En un estacionamiento industrial luminoso, un robot humanoide verde azulado está delante de un auto compacto gris plateado, con los pies separados y firmemente apoyados, las rodillas flexionadas y ambas manos en un punto fijo de apoyo bajo la parte frontal del auto. Solo se eleva el eje delantero: las ruedas delanteras quedan a unos 25 cm del suelo, las dos traseras siguen apoyadas y la carrocería se inclina ligeramente alrededor del eje trasero. A la derecha, una persona adulta del equipo con chaqueta naranja tira de una caja naranja de equipo por el paso lateral hacia el primer plano derecho. Solo una esquina queda atrapada bajo el borde inferior delantero del auto; la mayor parte de la caja está fuera. El recorrido debe ser claro, sin que la caja atraviese los neumáticos ni el robot. Usa un plano general desde un ángulo de tres cuartos delantero que incluya al robot, el auto y la persona completos. Mantén la estructura correcta de las cuatro ruedas, sombras de contacto naturales y la carrocería sin deformaciones. Sin marcas, texto, personas heridas ni chispas.
Esta imagen define una postura intermedia. Para preparar el primer segmento, edita el fotograma inicial a partir de esta misma referencia: las cuatro ruedas en el suelo, las manos del robot todavía sin tocar el auto y la persona esperando a la derecha. Mantén la mayor parte de la caja en el paso lateral, con solo una esquina atrapada bajo el borde inferior delantero; no fuerces una caja grande completamente debajo del auto. Conserva el aspecto de los personajes, el lugar, la luz y la posición de la cámara. Empieza el contacto y la elevación desde ese fotograma y usa el último fotograma del primer segmento para iniciar el segundo.
Separa la elevación y la extracción en dos segmentos
Incluir saltos, elevación, rescate y descenso en un solo clip puede hacer que se salten pasos. Empieza con dos planos de unos seis segundos cada uno para completar esta única acción.
Primer segmento: contacto antes de elevar.
0–6 segundos. Plano general fijo de tres cuartos delantero en un estacionamiento industrial luminoso. Un robot verde azulado está frente a la parte delantera de un auto compacto gris plateado. Una persona con chaqueta naranja espera a la derecha. La mayor parte de la caja naranja de equipo está en el paso lateral; solo una esquina queda atrapada bajo el borde inferior delantero del auto. De 0 a 2 segundos, el robot apoya ambos pies, flexiona las rodillas y coloca las dos manos en el punto fijo de apoyo. De 2 a 6 segundos, extiende las piernas y eleva lentamente la parte frontal hasta que las ruedas delanteras quedan a unos 25 cm del suelo. Las dos ruedas traseras permanecen apoyadas en todo momento. Las manos no resbalan, los pies no se desplazan y la carrocería y los neumáticos no se deforman. Termina manteniendo el auto elevado, sin mover la caja.
Segundo segmento: sostener, retirar la caja y bajar el auto.
6–12 segundos. Continúa desde el último fotograma del segmento anterior. Mantén los mismos personajes, carrocería, puntos de contacto de las manos, apoyos de las ruedas traseras, luz y posición de cámara. De 6 a 8 segundos, el robot sostiene la parte delantera elevada mientras la persona retira la caja naranja desde el lado derecho, siguiendo un paso lateral claro hacia el primer plano derecho. De 8 a 10 segundos, la caja sale por completo y la persona se aparta. De 10 a 12 segundos, el robot flexiona lentamente las rodillas para bajar el auto; las ruedas delanteras deben tocar el suelo antes de que retire las manos. La caja no debe atravesar los neumáticos; evita que el auto levite de repente, que la persona se teletransporte o que cambie el modelo del auto durante el plano.
Comprueba primero tres cosas: que las manos permanezcan en el punto de apoyo, que las ruedas traseras sigan en su sitio y que la caja recorra por completo el mismo paso. Si falla una, corrige esa acción sin cambiar todo el estilo visual.
Lleva las referencias del personaje, el fotograma clave y las instrucciones por segmentos a PagePop. Empieza con un plano corto y ajusta el contacto, la velocidad y el recorrido de la caja. Es más fácil precisar esos cambios que pedir simplemente que «parezca una gran película».